1. Az ipari robotmotor tengelye, mint a robotmozgás mechanikai gerince
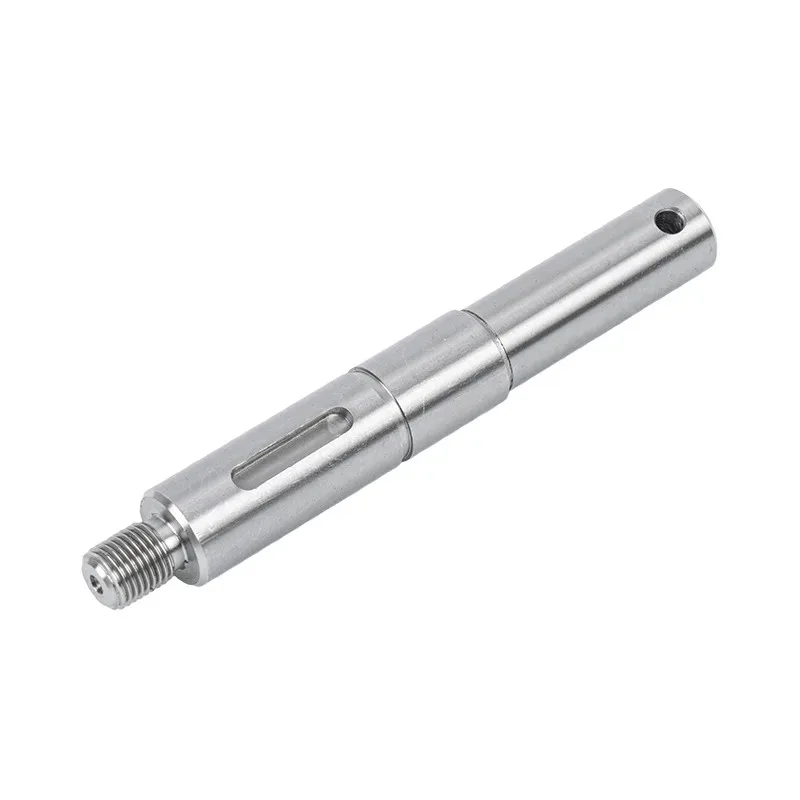
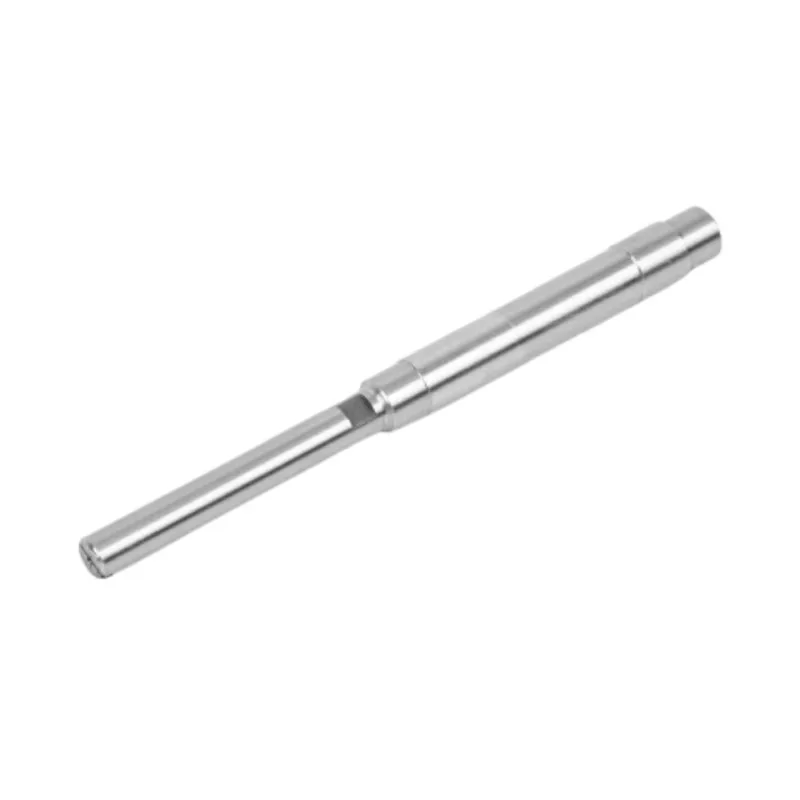
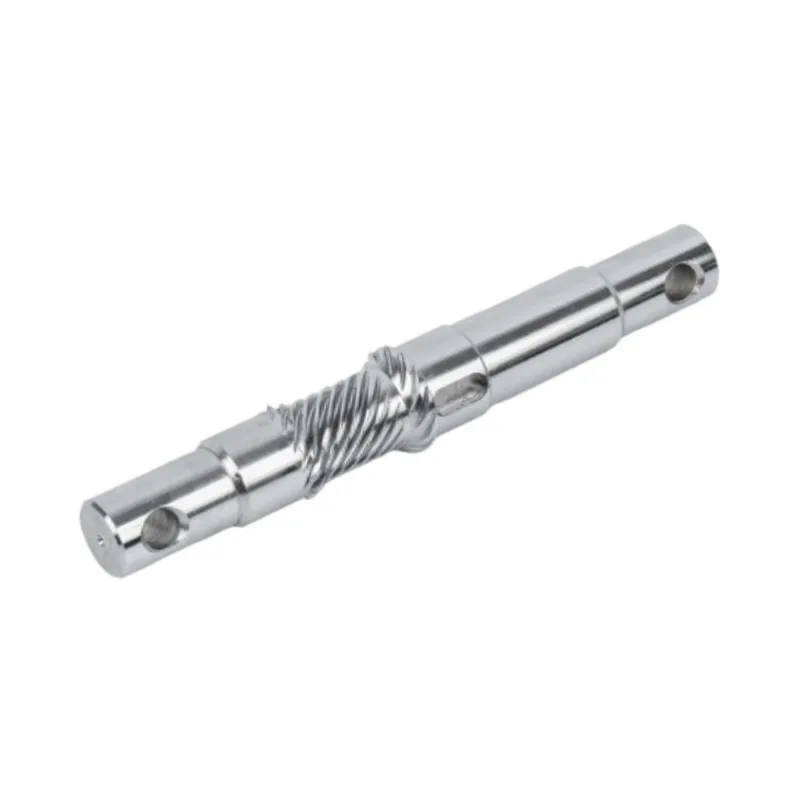
Minden ipari robot – a hattengelyes csuklós karoktól a SCARA szelektorokig és a kollaboratív kobotokig – a szervomotor és a hajtott terhelés közötti alapvető mechanikai interfésztől függ:Ipari robot motortengely. Ez a hengeres elem továbbítja a forgási teljesítményt a motorról a sebességváltóra, a harmonikus hajtásra vagy a közvetlen csuklóra, és az elektromágneses nyomatékot szabályozott mechanikus elmozdulássá alakítja. Az aprólékosan megtervezett motortengely nélkül még a legfejlettebb vezérlőalgoritmusok sem tudják biztosítani azt a pozicionálási pontosságot, ismételhetőséget vagy dinamikus reakciókészséget, amelyet a modern gyártósorok megkövetelnek.
A motor tengelye egy robotalkalmazásban különböző működési feszültségekkel találkozik. Ellen kell állnia a gyors gyorsulásoknak és lassításoknak, a gyakori indítási-leállítási ciklusoknak, a változó nyomatékú terheléseknek és az esetenként zord környezeti feltételeknek – mindezt úgy, hogy közben megőrzi a szubmikron alatti helyzethűséget. Az általános célú gépek tengelyeitől eltérően a robotmotoros tengelyek zárt hurkú szervorendszerekben működnek, ahol minden holtjáték, torziós feltekerés vagy radiális kifutás közvetlenül veszélyezteti a véghajtómű pályáját. Ez rendkívüli követelményeket támaszt a tengely geometriai pontosságával, anyagintegritásával és felületi minőségével szemben.
Lényegében aIpari robot motortengelysokkal több, mint egy egyszerű forgó rúd; ez egy precíziós interfész, amely összekapcsolja a motor elektromágneses kimenetét a robot mechanikus kimenetével. Teljesítménye befolyásolja az energiahatékonyságot, a hőelvezetést, a vibrációt, és végső soron a hajtáslánc teljes élettartamát. Ennek az alkatrésznek a tervezésének alapos ismerete ezért nélkülözhetetlen a robotrendszer-tervezők, karbantartó mérnökök és beszerzési szakemberek számára.
2. A nagy teljesítményű motortengelyek tervezési alapelvei
Az ipari robotikához való motortengely tervezése az alkalmazás mechanikai követelményeinek világos megértésével kezdődik. A szabványos erőátviteli tengelyektől eltérően a robotmotor tengelyeinek szigorú kritériumoknak kell megfelelniük, amelyek egyensúlyban tartják az erőt, a merevséget, a súlyt és a dinamikus viselkedést.
2.1 Nyomatékátvitel és torziós merevség
Minden motortengely elsődleges feladata a nyomatékátvitel. A robotcsuklóknál a tengelynek át kell adnia a motor névleges nyomatékát – és esetenként a túlterhelési csúcsnyomatékát – túlzott szögelhajlás nélkül. A torziós merevség, amelyet az alkalmazott nyomaték és a szögelfordulás arányaként határoznak meg, kritikus paraméter. Az alacsony torziós merevség megfelelõvé teszi a szervohurkot, csökkenti a vezérlési sávszélességet és rontja a robot azon képességét, hogy elhárítsa a külsõ zavarokat. A nagy merevségű tengelyek biztosítják, hogy a motor vezényelt helyzete hűen átadja a csukló kimenetét, lehetővé téve a pontos útkövetést.
A mérnökök a szükséges tengelyátmérőt a maximális nyírófeszültség és a hosszegységenkénti megengedett csavarodási szög alapján határozzák meg. A másodperc törtrészében mért ciklusidővel rendelkező robotalkalmazásoknál a tengely poláris tehetetlenségi nyomatékát is optimalizálni kell, hogy minimalizáljuk a visszavert tehetetlenséget a motoron – ez a tényező közvetlenül befolyásolja a gyorsulási képességet és az energiafogyasztást. Az üreges tengelyeket, amelyek nagyobb torziós merevség/tömeg arányt biztosítanak, néha alkalmaznak együttműködő robotokban, hogy csökkentsék a súlyt, miközben megtartják a megfelelő nyomatékkapacitást.
2.2 Dinamikus kiegyensúlyozás és kritikus sebesség
A robotmotorok gyakran nagy fordulatszámon működnek, különösen a nagy sebességű pick-and-place vagy összeszerelési feladatoknál. Ilyen körülmények között a motor tengelyének kisebb tömegkiegyensúlyozatlansága is centrifugális erőket hoz létre, amelyek rezgéseket gerjesztenek, növelik a csapágyterhelést és hallható zajt keltenek. A precíziós kiegyensúlyozó gépeken végrehajtott dinamikus kiegyensúlyozás biztosítja, hogy a tengely tömegtengelye egybeessen a forgástengelyével szűk tűréshatárokon belül, gyakran az ISO 1940 G2.5 vagy jobb fokozatnak megfelelően.
Ezenkívül a tengely kritikus fordulatszámának – a természetes hajlítási frekvenciák gerjesztésének forgási sebességének – jóval a maximális üzemi sebesség felett kell lennie. Ehhez gondosan meg kell választani a tengely hossz-átmérő arányát, a tartócsapágyak távolságát és az anyag csillapítási tulajdonságait. A tervezők gyakran használnak végeselem-elemzést a módusok előrejelzésére és a geometria beállítására a rezonancia elkerülése érdekében, ezáltal biztosítva a zökkenőmentes működést a teljes sebességtartományban.
3. Anyagkiválasztás – A megbízhatóság alapja
Az anyagválasztás aIpari robot motortengelyvitathatatlanul a legkövetkezményesebb döntés az egész mérnöki folyamatban. Az anyag tulajdonságai meghatározzák a tengely szilárdságát, kifáradási élettartamát, kopásállóságát, korrózióállóságát és méretstabilitását termikus ciklus során.
3.1 Ötvözött acélok és rozsdamentes minőségek
A legtöbb ipari robotmotor tengelye közepes széntartalmú ötvözött acélokból, például 40Cr, 42CrMo4 vagy azzal egyenértékű acélból készül. Ezek az anyagok a szakítószilárdság, a szívósság és a megmunkálhatóság kiváló kombinációját kínálják. A kiváló korrózióállóságot igénylő alkalmazásokhoz – mint például élelmiszer-minőségű robotok vagy lemosható környezetben működő robotok – előnyben részesítik az olyan rozsdamentes acélokat, mint a SUS420 vagy a 440C. A rozsdamentes tengelyek megfelelő keménységet biztosítanak a hőkezelés után, miközben ellenállnak az oxidációnak és a kémiai támadásoknak.
A nagy teljesítményű tengelyek felületkezelést is tartalmazhatnak, például nitridálást, karburálást vagy indukciós edzést, hogy kopásálló házat hozzanak létre, miközben megtartják a szívós, képlékeny magot. Ez a házmagos architektúra különösen értékes a robotcsuklóknál, ahol a tengely érintkezik a csapágyakkal, tömítésekkel vagy bordás tengelykapcsolókkal, amelyek koncentrált érintkezési feszültséget okoznak.
3.2 Hőkezelés és felületedzés
A hőkezelés átalakítja az alapanyag mikroszerkezetét a kívánt mechanikai tulajdonságok eléréséhez. Az edzés és a temperálás egységes martenzites szerkezetet eredményez, nagy folyáshatárral és jó törési szilárdsággal. Azoknál a tengelyeknél, amelyek gördülési érintkezési kifáradást tapasztalnak – például amelyek radiális terhelést támasztanak a csapágyakon keresztül – általában 55–62 HRC felületi keménységet írnak elő, hogy ellenálljon a pattanásnak és a repedéseknek.
Fontos megjegyezni, hogy a túlzott keménység csökkentheti a szívósságot és növelheti a törékeny törésre való hajlamot lökésterhelés hatására. Ezért a hőkezelési folyamatot gondosan ellenőrizni kell, hogy elérjük az optimális egyensúlyt a felület tartóssága és a mag rugalmassága között – ezt az egyensúlyt a tapasztalt gyártók finomítják a folyamatok évtizedes optimalizálása során.
4. Precíziót formáló gyártási folyamatok
A szubmikron tűréseket teljesítő kész motortengellyé alakítása többlépcsős gyártási folyamatot igényel, minden egyes lépés hozzájárul a végső geometriai és felületi minőséghez.
4.1 CNC esztergálás és köszörülés
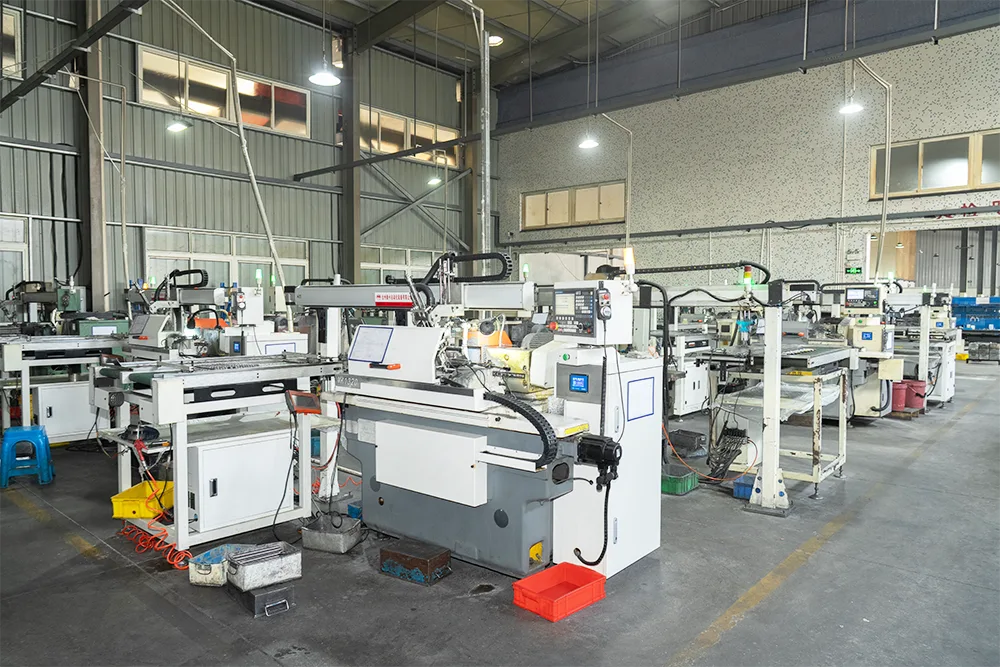
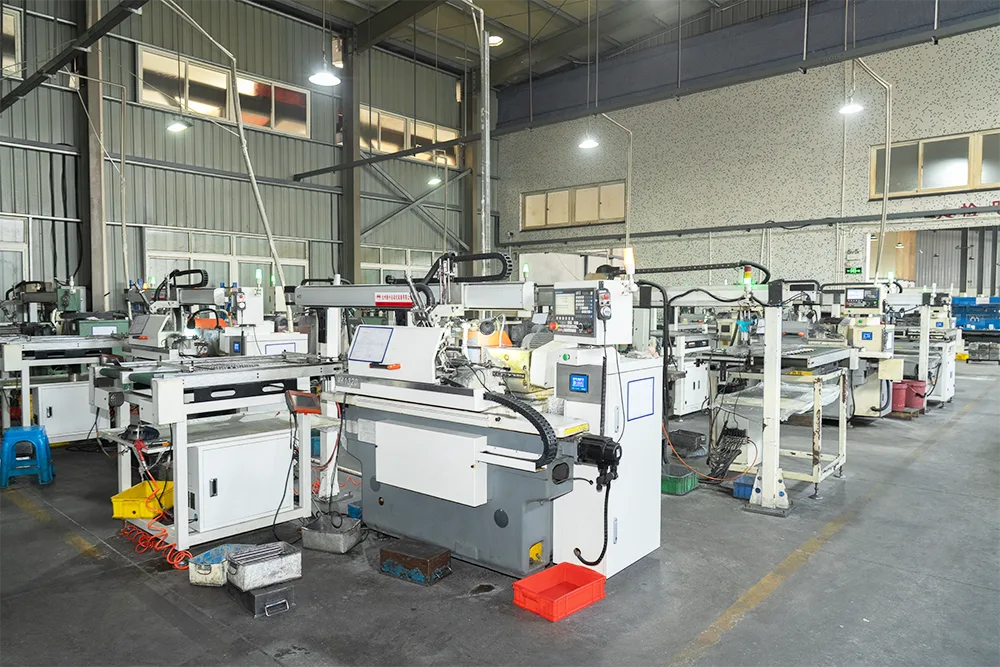
A gyártási folyamat általában CNC esztergálással kezdődik, ahol a nyers rúdanyagot majdnem háló alakúra megmunkálják, lépcsőzetes átmérőket, vállakat, meneteket és kulcshornyokat hozva létre. A feszültség alatti szerszámokkal felszerelt modern CNC esztergagépek marási és fúrási műveleteket végezhetnek egyetlen összeállításban, csökkentve a kumulatív pozicionálási hibákat.
Az esztergálást követően a tengely precíziós köszörülésen esik át – akár középpont nélküli, akár hengeres – a végső mérettűrések és a felületi minőség elérése érdekében. A csiszolás az anyag utolsó néhány századmilliméterét eltávolítja, így 0,2–0,4 µm érdesség (Ra) felületeket eredményez. Ez a kidolgozási szint elengedhetetlen a megfelelő csapágy illeszkedéshez, a tömítés teljesítményéhez és a működés közbeni súrlódás csökkentéséhez.
Bordás, fogaskerekes fogazatú vagy más összetett jellemzőkkel rendelkező tengelyek esetén további műveletek, például hobbing, formázás vagy lyukasztás is alkalmazhatók. Minden művelet bevezeti a saját tűréskészletét, amelyet a teljes dimenziós költségvetésen belül kell kezelni.
4.2 Minőségellenőrzés és metrológia
A motortengely-gyártás minőségbiztosítása a folyamat közbeni mérés és a koordináta mérőgépek (CMM), optikai komparátorok és felületi profilométerek segítségével végzett végső ellenőrzés kombinációján alapul. A legfontosabb mérések a következők:
- Átmérő a kritikus csapágycsapoknál (általában ±0,005 mm-re vagy annál szorosabbra szabályozva)
- Koncentritás több átmérő között
- Egyenesség és hengeresség
- Felületi érdesség és hullámosság
- Keménységi profil a felülettől a magig
A haladó gyártók roncsolásmentes vizsgálati módszereket is alkalmaznak, mint például a mágneses részecskék vizsgálata vagy az örvényáramú vizsgálat, hogy észleljék azokat a felszín alatti hibákat, amelyek veszélyeztethetik a kifáradási szilárdságot. Minden tengely, amely átmegy ezeken a szigorú ellenőrzéseken, jogot szerez arra, hogy egy olyan robotba kerüljön, amely több millió ciklust hajt végre élettartama során.
5. Tűrések, felületkezelés és geometriai integritás
AIpari robot motortengelymikronban mért világban működik. A kritikus jellemzőire alkalmazott tűrés közvetlenül meghatározza a robot pozíciópontosságát, megismételhetőségét és hosszú távú megbízhatóságát.
A csapágycsapok tipikus átmérőtűrése ±0,005 mm és ±0,010 mm között van, a csapágy típusától és illeszkedési osztályától függően. Szigorúbb tűrések – akár ±0,002 mm-esek – az ultraprecíziós alkalmazásokhoz, például a félvezetőket kezelő robotokhoz vagy az orvosi robotikához vannak megadva. A csapágyak közötti koncentritást gyakran 0,01 mm-re vagy annál kisebbre tartják, hogy megakadályozzák a sugárirányú kifutást, ami vibrációt váltana ki és csökkenti a csapágy élettartamát.
A felületkezelés ugyanilyen fontos. A durva tengelyfelület növeli a súrlódást, felgyorsítja a tömítések kopását, és gócképző helyeket biztosít a fáradási repedések számára. A robotmotor tengelyeinél az Ra 0,4 µm vagy annál jobb felületi minőség az alapfelszereltség, egyes alkalmazásoknál Ra 0,2 µm tömítőfelületekre van szükség. Az ilyen felületek elérése nemcsak szakképzett köszörülést igényel, hanem a csiszolókorong szemcse-, hűtőfolyadék- és előtolási sebességének gondos ellenőrzését is.
A geometriai tűrések – beleértve az egyenességet, a kerekséget és a hengerességet – biztosítják, hogy a tengely forgás közben a tervezett burkolaton belül maradjon. A tökéletes geometriától való bármilyen eltérés a csapágyak és tömítések ciklikus terhelését jelenti, ami végső soron lerövidíti a robot karbantartási intervallumát. Ezeknek a tűréseknek a kumulatív hatása az, hogy a megfelelően gyártott motortengely lehetővé teszi a robot számára, hogy elérje névleges ismételhetőségét – gyakran ±0,02 mm-es vagy jobb – a teljes működési burkolatán.
6. Hibamódok és megelőző stratégiák
Még a legjobban megtervezett motortengely is meghibásodhat, ha a tervezési határokon túlmutató feltételeknek van kitéve. A gyakori meghibásodási módok megértése segít a tervezőknek és a karbantartó mérnököknek olyan megelőző intézkedéseket végrehajtani, amelyek meghosszabbítják a tengely élettartamát és csökkentik a nem tervezett állásidőt.
Fáradt törésa forgó tengelyek leggyakoribb meghibásodási mechanizmusa. Az ismétlődő ciklikus hajlítási vagy torziós feszültségek, amelyeket gyakran súlyosbítanak a feszültségkoncentrációk a reteszhornyoknál, a vállaknál vagy a sajtolt illesztéseknél, repedéseket idéznek elő, amelyek a végső szakadásig terjednek. A megelőző stratégiák közé tartozik a nagy levágási sugarak, a felületi súrlódás a nyomó maradványfeszültségek előidézésére, valamint az üzemi terhelések gondos ellenőrzése a tartóssági határ túllépésének elkerülése érdekében.
Kopás és irritációolyan felületeken fordulnak elő, ahol a tengely érintkezik a csapágyakkal, tömítésekkel vagy tengelykapcsolókkal. A terhelés alatti mikromozgás koptató törmeléket eredményezhet, amely felgyorsítja az anyagveszteséget és rontja az illeszkedést. Hatékony ellenintézkedések a kemény felületű bevonatok, a megfelelő kenés és a megfelelő interferencia-illesztések fenntartása.
Hajlítás vagy elhajlástúlzott sugárirányú terhelés hatására a tengely megérintheti az álló alkatrészeket, vagy eltolódást okozhat a hajtásláncban. Ez különösen fontos a hosszú, konzolos karokkal rendelkező robotoknál, ahol a motor tengelye megtámaszthatja a túlnyúló terheket. A tengely átmérőjének növelése, nagyobb szilárdságú anyagok használata vagy a csapágyak terhelési ponthoz közelebbi áthelyezése csökkentheti ezt a kockázatot.
Korrózió és gödrösödésbefolyásolja a nedves, kémiailag agresszív vagy lemosható környezetben működő tengelyeket. A rozsdamentes acélminőségek, a védőbevonatok, mint például a horganyzás vagy az elektromos nikkelezés, valamint a rendszeres tisztítási protokollok segítenek megőrizni a tengely felületi integritását.
A rendszeres állapotfelügyelet – beleértve a rezgéselemzést, a hőmérséklet-felügyeletet és az időszakos méretellenőrzést – lehetővé teszi a kialakuló hibák korai felismerését, lehetővé téve a korrekciós intézkedéseket a katasztrófa meghibásodása előtt. Ez a proaktív megközelítés fémjelzi a világszínvonalú robotkarbantartási programokat.
7. Gyakran Ismételt Kérdések
Megbízható partnert keres robot hajtáslánc-alkatrészeihez?
Guanshuotöbb évtizedes precíziós gyártási szakértelmet ötvözi a fejlett CNC- és köszörülési képességekkel, hogy olyan motortengelyeket állítson elő, amelyek megfelelnek a legigényesebb robotalkalmazásoknak.
Az anyagválasztástól és a hőkezeléstől a végső ellenőrzésig minden tengelyt a teljesítményre, a tartósságra és a konzisztenciára terveztek.
Vegye fel velünk a kapcsolatotmegbeszélni igényeit